行业资讯
刮泥机过载报警停机?负荷监测与刮板高度调节
刮泥机过载报警停机?负荷监测与刮板高度调节
近期,部分污水处理设施在沉淀池运行环节遭遇刮泥机过载报警停机问题,引发业内对设备运行可靠性的关注。作为固液分离的关键设备,刮泥机一旦因过载停机,不仅影响出水水质,还可能导致池底积泥板结、驱动部件损伤等次生风险。分析表明,过载报警停机并非偶发故障,而是污泥负荷、刮板高度与驱动系统匹配不良的集中体现。以负荷监测与刮板高度调节为抓手,推动运维模式从被动响应向主动干预转型,已成为行业共识。
过载报警的常见诱因与机理
刮泥机过载报警的触发逻辑,在于驱动电机电流或扭矩超过设定保护阈值。进泥量波动、污泥浓度升高、砂粒沉积等因素,均会导致底部污泥阻力异常增大;而刮板与池底的相对位置失当,则会进一步放大局部阻力。实际运行中,刮板安装偏差、池底不平整或轨道磨损,容易造成刮板吃泥深度不均,使驱动系统受力波动加剧。在上述因素叠加下,设备会短暂突破负荷上限,触发报警并停机以保护机械结构。
- 进泥负荷周期性波动或突发性增高,导致刮板阻力超过设计范围;
- 刮板高度设定不当,或提升机构动作滞涩,使刮板贴合池底过紧;
- 集中排泥不畅,池底积泥层厚度超出设备型态载荷边界;
- 电气与机械保护参数设置保守,正常瞬态波动被误判为过载。
负荷监测:从停机报警到阈值预判
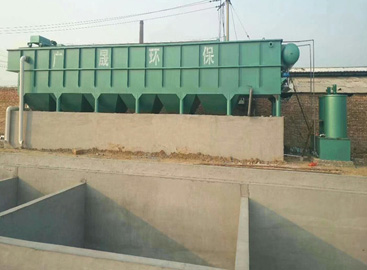
负荷监测系统是解决过载报警停机的基础环节。通过在驱动电机或减速机上安装电流互感器、扭矩传感器,能够连续采集运行负荷数据,并转化为直观的趋势曲线。控制系统将实时负荷与分级设定值比较,输出不同等级的预警信息。例如,当负荷进入一级预警区间时,运行人员可查看污泥分布数据并适当调整运行参数;当负荷进入二级预警区间时,系统自动执行刮板提升动作,主动减小阻力;只有当负荷在完成调整后仍逼近保护阈值,才触发停机报警。这样既保留必要的机械保护,又避免设备因小扰动而频繁停车。
刮板高度调节:机械与控制的协同
刮板高度调节是应对负荷波动的直接执行手段。常见的调节机构包括电动推杆、液压油缸和机械丝杆,新型设备倾向于集成位移传感器与伺服控制模块,实现高度的精确控制。运行策略上,应根据沉淀池进水泥质和底部堆积状态动态调节刮板入泥深度:若负荷偏高且泥层厚度未见明显异常,宜提升刮板,使污泥以较薄截面通过,降低运行阻力;若负荷偏低或出水浊度上升,宜降低刮板,增强刮泥能力,防止污泥长期滞留。值得注意的是,刮板高度调节不应孤立操作,需要与排泥泵启闭、运行速度调节协同,否则会出现“过载停机—提升刮板—积泥加剧—再次过载”的恶性循环。
智能联动与运维展望
将负荷监测与刮板高度调节集成于统一控制系统,可构建“感知—决策—执行”的联动闭环。系统根据负荷变化梯度,自动匹配刮板高度,并记录每个控制动作的响应效果,逐步优化运行策略。此功能使得刮泥机在进泥水质波动加剧、来水高峰等场景中具备自我调整能力。展望未来,随着边缘计算与数字孪生技术的引入,刮泥机运行将融合历史数据和实时状态进行预测性维护,设备报警不仅代表停机保护,更成为运维决策的输入信息。负荷监测与刮板高度调节的联动,正推动水处理设备管理迈向更高水平的精细化与智能化。